
在布设阶段,可以用全站仪等常规手段对部分靶标做单独检核。具体做法是:在靶标安装完成后,用常规方法测出若干靶标的坐标,与首期视觉解算结果比较,检查整个监测网的几何关系是否合理。这样可以在正式运行之前发现布设和解算中的问题。检核结果同样作为基准期资料归档,作为系统精度验证的一部分。检核可以安排在首期采集前后,不需要长期重复;检核得到的数据与视觉解算之间的差值,反映的是布设和解算的整体一致性,可作为监测报告中精度说明的补充材料。如需了解无人机视觉位移监测系统的方案与配置,可向星地遥感咨询边坡条件、监测频次与成果形式。 每期使用同一份航线文件和相机设置,是使多期成果可以相互比较的基本做法。路堑边坡无人机毫米级位移监测价钱
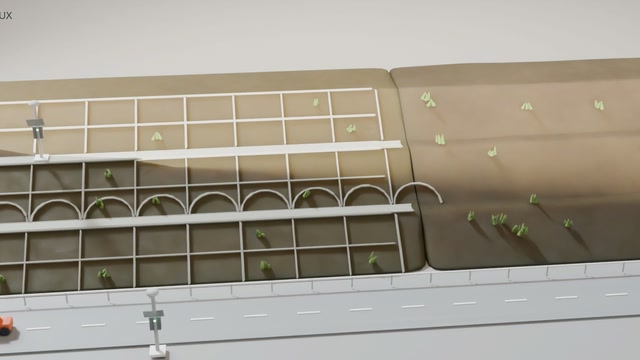
航线规划根据监测区域和镜头参数设计飞行路线与拍照点位。设计完成后先试飞,检查影像中靶标的清晰度、视角和分辨率,再根据试飞结果优化航线与拍摄姿态,使每一期都能以良好的角度和分辨率覆盖同一批靶标。航线文件需要归档,使以后每一期都使用同一条航线。周期采集由机场自动完成。一个典型的设置是每天上午十点和下午四点各执行一次航线,连续运行数十天,现场无需人员值守。某条高速公路边坡的监测从 2 月 8 日持续到 3 月 10 日,共 31 天,剔除无效数据后获得 45 期有效影像。采集时段和频次可以按监测需要设置,降雨后或预警期还可以加密。 渠道边坡无人机视觉位移监测系统价钱靶标数量没有固定标准,需按边坡尺寸和需要关注的部位在方案阶段确定。
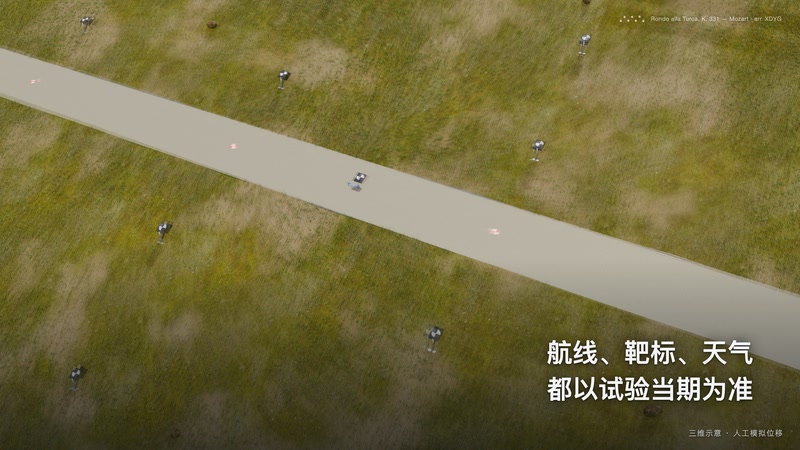
VIMOS-UX 无人机视觉位移监测系统对相机分辨率的要求是不低于 8064 × 6048 像素。分辨率越高,同样航高下靶标在影像里占的像素越多。像素多了,靶标中心的亚像素定位就更稳。航高和分辨率共同决定了每个靶标的成像尺寸。指标里的 ±5 mm,是在航高低于 100 m、靶标间距 15–20 m 的条件下给出的。航高抬高或靶标间距变大,精度会相应变化。所以引用精度时,需要把航高和间距一起写上。星地遥感会在航线设计中按精度要求反推航高。试飞影像用来确认靶标成像尺寸是否够用。条件不满足时,调整的是航线,而不是放宽指标。
常有人问:一个边坡要布多少个靶标?这取决于边坡的长度、高度和管理单位关注的部位。一次高速公路边坡监测布设了 4 个纵断面,包括 4 个参考点和 23 个监测点,合计 27 个靶标,覆盖一段长约 180 m 的三级路堤边坡,断面间距在 15 m 以内。具体数量需要在方案阶段按边坡条件确定,不必套用固定数字。所以靶标数量并不是越多越好:数量取决于需要关注的位置和监测的目的。过密会增加布设和维护的工作量,过疏会漏掉关键部位。方案阶段通常先布设骨干断面,运行后再根据数据和巡检结果增补。 VIMOS-UX 让行业无人机按固定航线复测边坡上的同一批靶标。
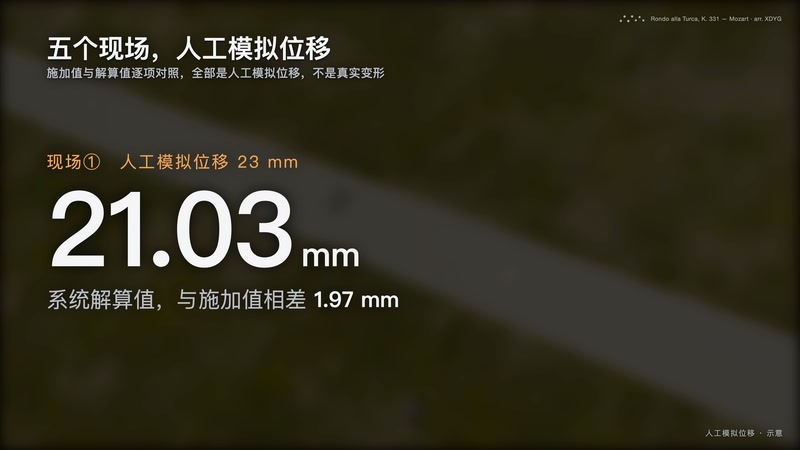
基坑施工期变化快,围护结构顶部的位移是重点。VIMOS-UX 无人机视觉位移监测系统可以在冠梁和周边地面布设靶标。机场在场区内固定位置起降,按设定时段复测。开挖关键阶段,复测频次可以提到每天多期。无人机从上方观测,不受坑边堆料和施工机械遮挡的影响。夜间无法飞行的时段,可以由地面固定测站补足。成果按开挖工况标注,方便对照施工进度。数据只给出位移,是否调整施工由相关单位判断。星地遥感会结合场地空域条件评估是否适合无人机作业。城市中心区需要先确认飞行审批要求。开挖完成后,靶标可留用到回填阶段。 在一次验证中,靶标沿临空面方向被人为移动 23 mm,系统解算值为 21.03 mm。路堑边坡无人机毫米级位移监测价钱
连续 31 天、每天上午下午各采集一次,剔除无效数据后得到 45 期有效影像。路堑边坡无人机毫米级位移监测价钱
常有人问,VIMOS-UX 无人机视觉位移监测系统下雨天能不能飞。答案取决于机场的气象判断和飞行条件。持续暴雨、浓雾和强风时,任务会自动推迟。夜间光照不足,也不适合采集靶标影像。所以这套系统的时间分辨率受天气限制。对需要连续观测的重点部位,可以加装地面视觉测站。雨停后,机场可以随即起飞复测。被推迟的任务和原因都会记录在案。星地遥感在方案阶段会说明这一适用边界。选型时把天气因素考虑进去,比事后补测更省事。加装的地面测站与无人机共用同一个数据平台。两种数据可以在同一张曲线图里对照。 路堑边坡无人机毫米级位移监测价钱
深圳市星地遥感科技有限公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。