定期航测对影像质量有明确要求:正射摄影地面分辨率不低于 2 cm,航向重叠度不低于 80%,旁向重叠度不低于 70%;陡坡、陡坎等部位补充倾斜摄影或贴近坡面的立面航线;采用仿地飞行,保持相对坡面高度一致,使全坡面分辨率均匀;各期航线、相机参数和飞行时段保持一致,航线文件归档,使多期成果可以比较。这些指标并不是为了追求更高的分辨率,而是为了使各期成果之间具有可比性:重叠度支撑了三维重建的稳定,固定的航线和相机参数使不同期次的影像在几何上具有一致的条件。 航线设计完成后先试飞,根据影像质量再优化航线和拍摄姿态。滑坡体视觉位移监测无人机招标
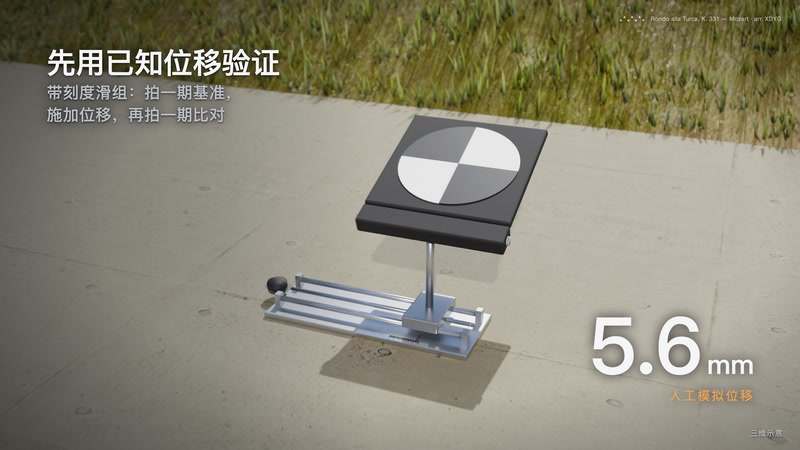
系统支持按管理单位设定的指标提供提醒。位移量、位移速率的提醒阈值由管理单位依据设计文件和规范设定,系统在成果超出设定值时推送提示,便于相关人员及时复核。系统输出的是位移数据和提示信息,边坡稳定性的判断和处置决策仍由管理单位和专业技术人员作出。数据接口让成果能够融入已有系统。位移成果可以通过接口推送到上级平台,作为一个视觉位移数据源接入业主已有的公路养护或结构健康监测系统。管理单位不必为这一种手段单独建一套平台,也不必改变现有的数据管理流程,只需要在原系统中增加一个数据来源即可。星地遥感 VIMOS-UX 系统由现场采集、算法计算和成果管理三部分组成,可接入业主已有的监测平台。 三维无人机变形监测系统代理在多类现场做过的验证中,人工模拟位移与系统解算值的误差多在 ±3 mm 以内。
多期数据比较需要统一的坐标系统。原始解算结果在大地坐标系下输出,监测中通常再转换为边坡监测坐标系,即以临空面方向和坡顶走向为坐标轴,更符合工程人员的分析习惯。坐标转换使用固定参数,在整个监测周期内保持不变,以使各期成果保持一致。转换参数和方法也会写入监测报告,方便核查。坐标转换前后的结果都需要保留,转换参数一旦确定就不再修改。如果监测周期内因为参考点调整而需要更新转换参数,应当对所有历史成果重新计算,并在报告中说明变更的原因和影响范围。
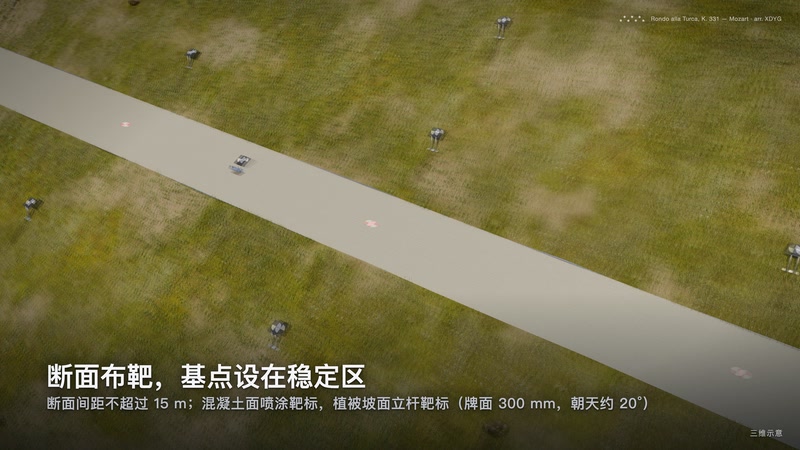
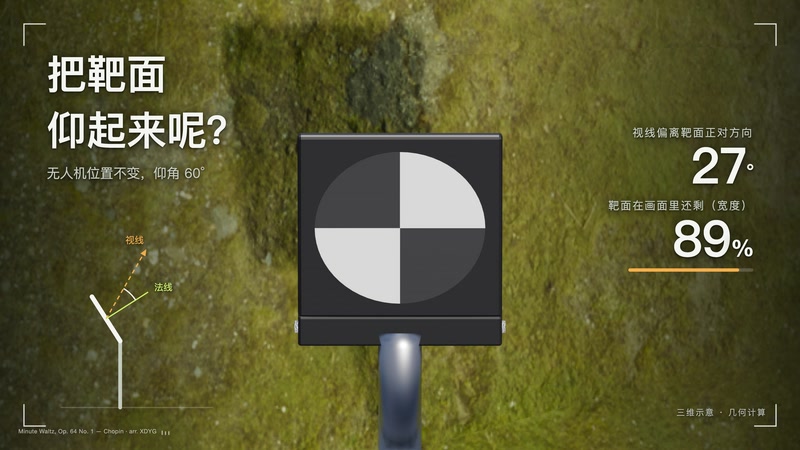
与 InSAR 配合使用时,分工是尺度不同。InSAR 适合大范围普查,找出区域内变形相对明显的部位;无人机视觉位移监测则对其中需要持续关注的边坡,提供毫米级的点位位移时程。前者告诉人们该看哪里,后者在选定的位置上连续给出数据,二者可以串成天空地一体化监测体系中的不同层次。在滑坡体的监测布置中,可以按“面、线、点”分层。无人机巡检覆盖全域,识别裂缝、塌落、鼓胀等宏观迹象;无人机视觉位移监测沿主滑方向的纵断面和横断面布点,常规每日一至两期;地面视觉位移监测站对前缘、后缘等重点部位连续观测。无人机视觉位移监测在其中承担“线”的角色,覆盖大范围分布的测点。星地遥感的 VIMOS-UX 无人机视觉位移监测系统,在已有无人机与机场的基础上增加视觉计算单元,即可用于边坡的周期性毫米级位移监测。 立杆靶标的靶面仰起朝天,便于无人机从上方拍清。
高程变化分布图是巡检成果的一种。它通过相邻两期、或与基准期的数字表面模型作差得到,能够显示沉陷、隆起和堆积区的分布。这类成果的有效识别下限由各期检核点的比对结果确定,一般为厘米级,适合判断变形的范围和发展趋势;而测点上毫米级的位移,则由视觉位移监测获取。两类成果的精度层次不同,使用时需要区分。因此在使用高程变化分布图时,需要同时参考位移监测数据:分布图用来圈定变化区域,位移曲线用来定量描述变化大小。两者结合,才能既看到“哪里在变”,又看到“变了多少、变得多快”。 VIMOS-UX 计算单元运行 Linux,带 6 TOPS NPU 算力。土石坝无人机位移监测哪家专业
同一次验证中,沿坡顶走向方向的解算值为 2.26 mm,该方向的真实位移为零。滑坡体视觉位移监测无人机招标
星地遥感为 VIMOS-UX 无人机视觉位移监测系统做方案,一般分五步。先收集边坡设计资料、地形图和既有监测资料。再到现场踏勘,确认机场位置、空域和网络条件。然后确定断面、测点和参考点的布设。接着规划航线,安排试飞,检查靶标成像。试飞合格后采集基准期,系统正式运行。每一步的结论都写入方案文件。业主可以在关键节点参与确认。方案里同时写明精度条件和适用边界。监测周期内如需调整,按变更记录处理。这样,方案、布设和成果之间可以逐项对应。方案文件经业主确认后再组织实施。 滑坡体视觉位移监测无人机招标
深圳市星地遥感科技有限公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。