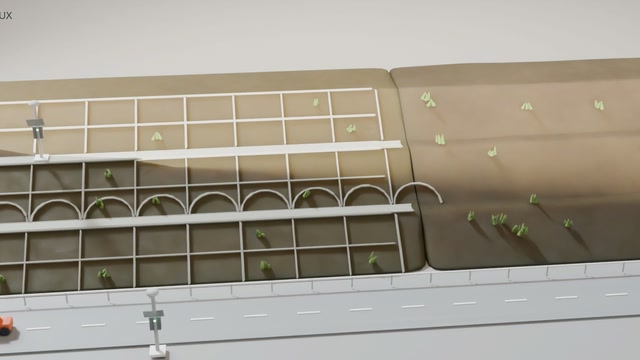
一张照片只能给出靶标在画面上的二维位置。要得到三维位移,需要从不同方向拍同一个靶标。VIMOS-UX 无人机视觉位移监测系统沿航线在多个点位拍摄。每个靶标都出现在几张不同视角的影像里。计算单元先识别靶标,再定位靶标中心。多张影像的观测方向联立求解,得出靶标的空间坐标。各期坐标与基准期相减,就是累计位移。参考点的坐标变化用来检核解算网。拍摄点位分布得越均衡,各方向的精度越接近。星地遥感在航线设计时会兼顾临空面和走向两个方向的观测角度。拍摄点位越多,多余观测越充分。 滑坡体监测可以按面、线、点分层:无人机巡检看面,视觉位移监测看线,地面测站看点。星地遥感VIMOS-UX方案
系统不需要特殊测量载荷。某高速公路边坡监测只使用 Matrice 4 系列行业无人机自带的镜头,就取得了平均 1~2 mm 的观测中误差。这使得毫米级的空基监测不再依赖昂贵的专业测量载荷,也让已经配备无人机和机场的单位,可以在已有设备基础上增加视觉计算单元,把无人机从巡检工具扩展为位移监测工具。与人工测量相比,差别主要在频次和覆盖。全站仪、水准仪需要人员到达现场逐点观测,作业周期长,受天气和交通管制影响,难以做到高频复测。无人机视觉位移监测由机场自动执行,31 天内获得 45 期成果,全程不需要人员到场,复测频次可以明显高于人工测量,同一批靶标也不会因为换人观测而引入人为差异。 星地遥感VIMOS-UX方案补偿模型把拍摄时相机的位置、姿态和气温的影响计入解算,再得出靶标的位移。
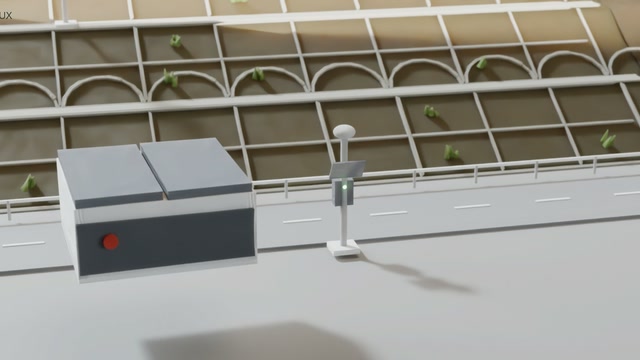
VIMOS-UX 无人机视觉位移监测系统的机场选址,需要几项基本条件。场地要平整,周围没有高大遮挡,便于起降。要有稳定的电源,没有市电的地方可以考虑太阳能加储能。要有可用的网络,满足任务下发和影像回传。距离监测边坡不宜过远,减少往返的电量消耗。机场本身要做好防雷接地。选址前,星地遥感会安排现场踏勘并测试信号。不满足条件的点位,可以调整到附近的管理站或服务区。选址结果写入方案,作为后续安装的依据。机场的日常巡检内容也在方案里一并列出。选址时还要考虑无人机起降方向上的净空。
弃土场和施工扰动区的地表变化往往集中在一段时间内。人工逐点测量很难跟上这种节奏。VIMOS-UX 无人机视觉位移监测系统可以在扰动期内高频复测。靶标布在堆土坡肩、马道和坡脚,参考点放在扰动范围以外。每期都与基准期比较,得到累计三维位移。施工结束后,复测频次可以逐步降低。同一套靶标可以继续用于后期的长期观测。影像记录保留了各阶段的现场面貌。星地遥感会按堆填进度分批布设靶标。新增靶标单独建立基准,不与已有测点混算。堆土高度变化较大时,航线高度需要相应复核。复核结果写入航线变更记录。 树冠完全遮盖、无法安装靶标的坡面,不适合无人机视觉位移监测。
无人机机场的选址影响整个系统的覆盖范围和运行可靠性。机场需要设置在地基稳固、视野开阔、供电和通信条件较好的位置,并尽量靠近需要覆盖的边坡,缩短往返航程。一座机场可以按预设航线依次执行多个任务,覆盖范围取决于无人机的续航能力和每条航线的作业时间,具体选址需要结合现场踏勘和空域条件确定。如果边坡长度超过单座机场的有效作业范围,可以增设机场或把航线分段,由不同机场分别负责;同一监测网内不同机场获得的数据,仍然使用共同的参考点和统一的坐标系统,成果在平台上合并展示。 成像质量不合格的期次会被标记并剔除,不进入时序曲线。星地遥感VIMOS-UX方案
靶标可以采用坡面喷涂的红色标识,也可以采用固定在金属立杆顶端的形式。星地遥感VIMOS-UX方案
VIMOS-UX 无人机视觉位移监测系统的成果可以进入用户已有的平台。影像在机场和计算单元之间自动流转,不需要人工拷贝。解算结果按测点、期次和方向组织成结构化数据。通过数据接口推送到上级平台的数据库。推送内容包括位移值、质量标记和对应影像索引。对接前,双方先确认字段定义和传输频率。星地遥感提供接口文档和联调支持。联调期间两边数据并行核对。对接完成后,管理人员在原有系统里就能看到视觉监测成果。不必为同一条边坡再维护一套单独的软件。推送记录在平台上可以逐条查询。 星地遥感VIMOS-UX方案
深圳市星地遥感科技有限公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。