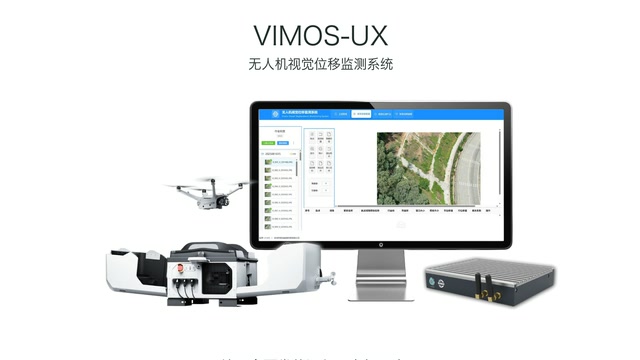
同是视觉位移监测,星地遥感有三种形态,选型看对象和频次。VIMOS-UX 无人机视觉位移监测系统适合长线状、分布散的边坡周期复测。VIMOS-FX 固定式测站适合少量重点部位的高频连续观测。VIMOS-RX 旋转式测站适合一片坡面上测点分散、需要地面连续巡测的场合。无人机受天气和夜间限制,地面测站可以补足这些时段。三者可以共用同一套数据平台。一条线路上,可以无人机看全线,地面测站盯重点。选型时先列出测点分布、需要的频次和现场供电条件。再按这三项对照选择。方案阶段,星地遥感会给出组合建议和各自的适用边界。 连续 31 天、每天上午下午各采集一次,剔除无效数据后得到 45 期有效影像。高边坡无人机位移监测报价
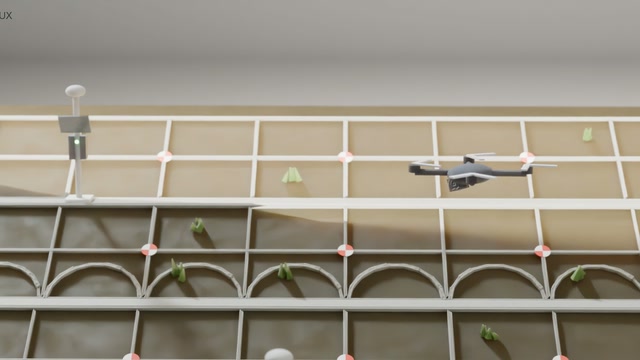
VIMOS-UX 无人机视觉位移监测系统对相机分辨率的要求是不低于 8064 × 6048 像素。分辨率越高,同样航高下靶标在影像里占的像素越多。像素多了,靶标中心的亚像素定位就更稳。航高和分辨率共同决定了每个靶标的成像尺寸。指标里的 ±5 mm,是在航高低于 100 m、靶标间距 15–20 m 的条件下给出的。航高抬高或靶标间距变大,精度会相应变化。所以引用精度时,需要把航高和间距一起写上。星地遥感会在航线设计中按精度要求反推航高。试飞影像用来确认靶标成像尺寸是否够用。条件不满足时,调整的是航线,而不是放宽指标。 高边坡无人机位移监测报价VIMOS-UX 计算单元运行 Linux,带 6 TOPS NPU 算力。
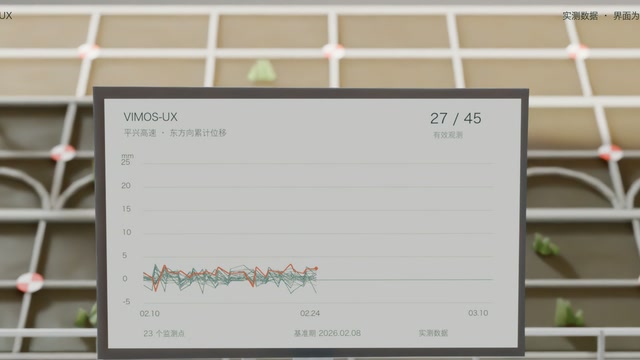
数据的可追溯性体现在两个层面。每一个成果值都可以回溯到对应期次的原始影像、靶标识别结果和解算过程;成果表、时序曲线和报告由平台统一生成,保留生成时间和数据版本。当对某个数据点有疑问时,可以回到原始影像复核,而不是只能看一个单个数字。时序曲线是监测成果的主要表现形式。每个测点在东、北、竖直三个方向各有一条累计相对位移曲线,横轴为采集期次或时间。通过曲线可以直观看到位移的大小、方向和随时间的变化过程,也可以叠加降雨、水位等外部因素做对照。曲线只呈现数据,对数据的解读由管理单位和专业人员完成。
与北斗、固定式传感器相比,差别主要在点位成本。自动化传感器需要为每个测点供电、通信和维护,在长距离边坡上大范围布设时,通常只能覆盖少数关键点。无人机视觉位移监测只在现场布设喷漆或立杆靶标,不需要为每个测点接电布线,一套机场可以覆盖多段边坡,点位可以更密,也便于后续增补。倾斜摄影和激光扫描能得到整个坡面的形态,适合发现裂缝、塌落、冲沟等宏观迹象,精度一般为厘米级。无人机视觉位移监测给出的是靶标点的毫米级三维位移,适合捕捉早期的微小变化。两者互补:用巡检看全貌,用视觉位移监测看测点,同一架无人机、同一座机场可以共用。 一座机场可以按预设航线轮流执行不同任务,同时照看几段边坡。
VIMOS-UX 无人机视觉位移监测系统给出的是三个方向的位移。原始坐标在大地坐标系下解算。为了便于工程分析,再转到以临空面方向和坡面走向为轴的坐标系。临空面方向的变化,对应坡面向外的移动。走向方向的变化,对应沿坡面横向的移动。竖直方向的变化,对应沉降或抬升。三个分量分别成图,可以看出位移主要发生在哪个方向。平台还给出各测点的位移速率曲线。星地遥感在报告里注明坐标转换参数,方便复核。数据怎么解读,由管理单位和专业技术人员判断。原始坐标与转换后的结果同时保存。 临空面方向和高程方向的监测中误差优于 3 mm,沿坡顶走向方向优于 4 mm。高边坡无人机位移监测报价
人工模拟位移试验可以在现场直接检验无人机解算结果。高边坡无人机位移监测报价
巡检的成果包括正射影像、数字表面模型、实景三维模型、裂缝台账和巡检简报。正射影像用于识别裂缝、塌落、渗水并做多期比对;数字表面模型相邻两期作差,可以生成高程变化分布图,识别沉陷、隆起和堆积区;实景三维用于整体形态查看和会商展示;裂缝台账对每条裂缝编号,逐期记录发展情况。这些成果是位移监测的重要补充。这些成果以固定格式归档,每一期都与上一期对应,方便做多期比较。成果的精度、分辨率和处理方法会写在每期的数据说明里,使用者在引用某一期成果时,能够知道它是在什么条件下得到的。 高边坡无人机位移监测报价
深圳市星地遥感科技有限公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。