
河道挡墙和堤防护坡长、直、表面规整。靶标可以沿墙顶或马道等距布设。VIMOS-UX 无人机视觉位移监测系统沿河道走向规划航线。一次飞行可以覆盖一长段岸线。挡墙的水平外倾和墙顶沉降,都能从三维位移里分出来。汛期水位变化时,可以把复测频次提高。靶标不需要供电,水边布设不必拉电缆。每期成果附带当期影像,可以同时看到墙面有无新的渗水痕迹。星地遥感会在航线设计时避开高压线和水面强反光时段。成果可以与水位数据放在同一张图里查看。岸线较长时,可以分段规划多条航线。每段航线对应一组参考点。 无人机监测精度 ±5 mm 有前提:航高不到 100 m,靶标相距 15–20 m。高精度视觉位移监测无人机报价
航线规划根据监测区域和镜头参数设计飞行路线与拍照点位。设计完成后先试飞,检查影像中靶标的清晰度、视角和分辨率,再根据试飞结果优化航线与拍摄姿态,使每一期都能以良好的角度和分辨率覆盖同一批靶标。航线文件需要归档,使以后每一期都使用同一条航线。周期采集由机场自动完成。一个典型的设置是每天上午十点和下午四点各执行一次航线,连续运行数十天,现场无需人员值守。某条高速公路边坡的监测从 2 月 8 日持续到 3 月 10 日,共 31 天,剔除无效数据后获得 45 期有效影像。采集时段和频次可以按监测需要设置,降雨后或预警期还可以加密。 定期复测危岩体视觉位移监测无人机弃土场扰动期内提高复测频次,扰动结束后再逐步降低。
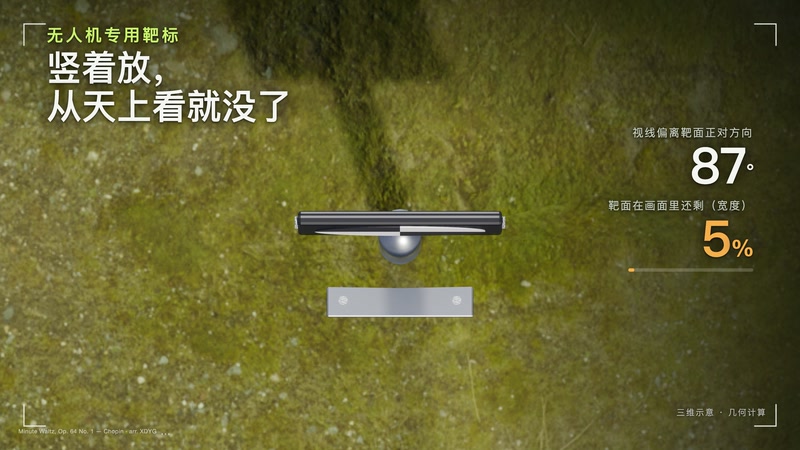
无人机从上方拍摄,靶面朝向会影响成像。如果靶面像路牌一样竖立,从高处看过去只剩窄窄一条。圆形图案被压扁,可用于定位的像素随之减少。VIMOS-UX 无人机视觉位移监测系统的立杆靶标把靶面仰起朝天,再向坡外倾约 20°。这样视线更接近正对靶面。按几何计算,从 60° 的高度角俯视时,靶面的视宽可从约一半回到接近完整。这是几何示例,不是某个项目的航线参数。实际倾角会结合航高、航线位置和坡面朝向确定。星地遥感在试飞时会逐个检查靶标成像。成像偏斜的靶标在正式采集前调整。
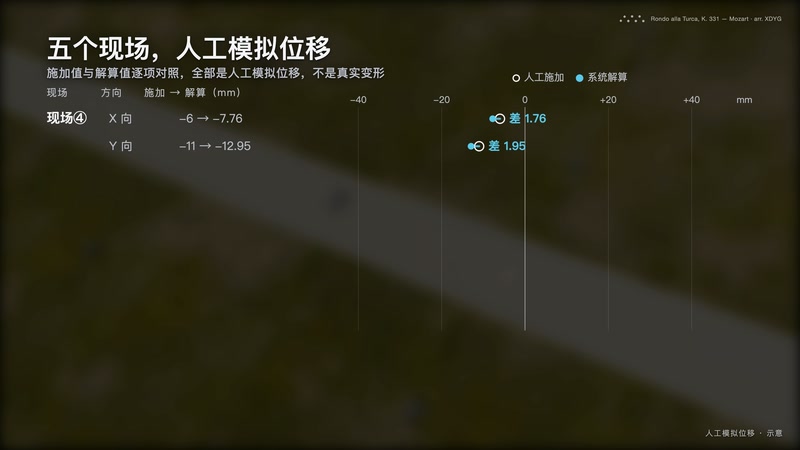
精度需要用已知位移来检验。验证时在一个测点上安装人工模拟变形装置:由膨胀螺栓固定的金属立杆、带刻度的高精度水平调节滑组和靶标组成,可以让靶标产生精确已知的水平位移。把已知位移与系统解算值对比,就能直接得到误差,这是现场标定系统精度较为直接的方法。在一次连续 31 天的高速公路边坡监测中,验证人员在模拟变形测点沿坡面临空方向人为移动靶标 23 mm,系统解算结果为 21.03 mm,偏差 1.97 mm;沿坡顶走向方向应为 0,解算值为 2.26 mm。两个方向的误差都在 ±3 mm 以内。该结果是在这一项目的现场条件下得到的验证数据。 降雨容易带来泥沙的断面,适合采用立杆式靶标,避免靶标被覆盖。
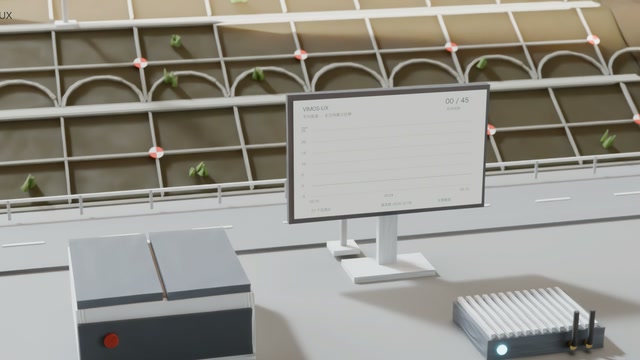
VIMOS-UX 无人机视觉位移监测系统的监测网由断面靶标和参考点组成。断面沿坡面走向排布,相邻断面间距不超过 15 m。每个断面在各级马道上布设靶标,从坡脚一直到坡顶。参考点设在边坡影响范围以外的稳定地面。参考点通常设置多个,彼此可以检核。所有靶标的编号在布设当天登记入台账。台账记录靶标类型、安装方式和安装日期。首期采集前,逐个核对靶标是否牢固、靶面是否干净。星地遥感现场技术人员负责布设质量检查。布设资料随基准期成果一起归档。参考点附近尽量避开施工和堆载。 可以先选一段边坡试点,再决定是否扩大无人机监测范围。高精度视觉位移监测无人机报价
无人机视觉位移监测系统以靶标为观测对象,通过多期影像比较获得毫米级三维位移。高精度视觉位移监测无人机报价
原始解算结果在大地坐标系下以东、北方向表示。为了贴合工程分析习惯,成果会转换到边坡监测坐标系:X 方向为边坡临空面方向,Y 方向为沿坡顶走向。同样的 23 mm 位移,在东、北方向上的真值分别为 20.3 mm 和 10.8 mm,观测值为 19.6 mm 和 7.9 mm。两种坐标表示的结果可以互相换算,数据本身是一致的。除了模拟变形,还可以用多期观测统计误差。如果监测期内测点没有发生明显真实位移,就可以把各期观测值视为观测误差,统计中误差。在 31 天的连续监测中,23 个监测点东、北、高程三个方向的观测中误差平均值分别为 1.10 mm、1.68 mm 和 1.51 mm,这组数据反映的是系统在连续运行条件下的稳定程度。 高精度视觉位移监测无人机报价
深圳市星地遥感科技有限公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。